
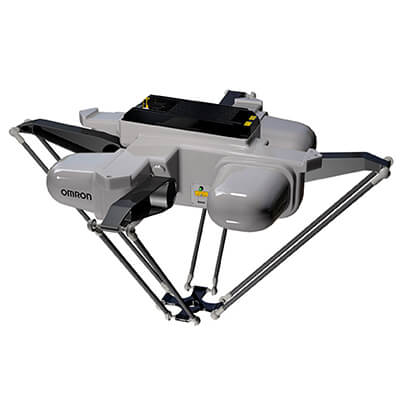
iX4
Robotul paralel cu patru axe asigură viteză mare şi precizie ridicată
Robotul paralel iX4 asigură aplicaţii excepţional de rapide şi flexibile de ambalare şi manipulare a materialelor.
- Conectivitate EtherCAT la controlerul Omron NJ501-R şi programare prin limbajul de programare familiar IEC 61131-3 sau criptare (ev+).
- Braţul cu patru axe distribuie uniform sarcina pe robot
- Deplasare şi asamblare rapide şi cu precizie ridicată
- Conceput cu o sarcină utilă ridicată, pentru a susţine ridicarea cu mai multe mâini (ridicarea multiplă)
- Acceptă preluare şi plasare rapidă pe o bandă rapidă
- Îndeplineşte standardele sanitare ale Departamentului pentru agricultură din SUA şi a Administraţiei pentru alimente şi medicamente în ceea ce priveşte prevenirea contaminării produselor
- Diametru maxim de lucru 1.300 mm
- Înălţime de lucru 500 mm
- Sarcină utilă maximă 15 kg
- Greutate 117 kg
Specificaţii şi informaţii pentru comenzi
| Produs | Payload | Reach | Robot controller | Z-Stroke | Degree of protection (IP) | Rotation -/+ | Platform type | Descriere | |
|---|---|---|---|---|---|---|---|---|---|
|
|
6 kg | 1300 mm | Robotics Integrated Controller | 500 mm | IP20 | 46.25 ° | P31 | iX4-650H, 6 kg payload, 1300 mm diameter reach, P31, 46.25° rotation, 4 axis, 500 mm Zaxis, IP20 Base, IP67 Tooling, iCS-ECAT |
|
|
|
6 kg | 1300 mm | Robotics Integrated Controller | 500 mm | IP20 | 92.5 ° | P32 | iX4-650H, 6 kg payload, 1300 mm diameter reach, P32, 92.5° rotation, 4 axis, 500 mm Zaxis, IP20 Base, IP67 Tooling, iCS-ECAT |
|
|
|
6 kg | 1300 mm | Robotics Integrated Controller | 500 mm | IP20 | 185 ° | P34 | iX4-650H, 6 kg payload, 1300 mm diameter reach, P34, 185° rotation, 4 axis, 500 mm Zaxis, IP20 Base, IP67 Tooling, iCS-ECAT |
|
|
|
8 kg | 1300 mm | Robotics Integrated Controller | 500 mm | IP67 | 0 ° | P30 | iX4-650HS, 8 kg payload, 1300 mm diameter reach, P30, 0° rotation, 4 axis, 500 mm Zaxis, IP67 Base, IP67 Tooling, USDA, iCS-ECAT |
|
|
|
3 kg | 1300 mm | Robotics Integrated Controller | 500 mm | IP67 | 46.25 ° | P31 | iX4-650HS, 3 kg payload, 1300 mm diameter reach, P31, 46.25° rotation, 4 axis, 500 mm Zaxis, IP67 Base, IP67 Tooling, USDA, iCS-ECAT |
|
|
|
3 kg | 1300 mm | Robotics Integrated Controller | 500 mm | IP67 | 92.5 ° | P32 | iX4-650HS, 3 kg payload, 1300 mm diameter reach, P32, 92.5° rotation, 4 axis, 500 mm Zaxis, IP67 Base, IP67 Tooling, USDA, iCS-ECAT |
|
|
|
3 kg | 1300 mm | Robotics Integrated Controller | 500 mm | IP67 | 185 ° | P34 | iX4-650HS, 3 kg payload, 1300 mm diameter reach, P34, 185° rotation, 4 axis, 500 mm Zaxis, IP67 Base, IP67 Tooling, USDA, iCS-ECAT |
|
|
|
15 kg | 1300 mm | Robotics Integrated Controller | 500 mm | IP65 | 0 ° | P30 | iX4-650H, 15 kg payload, 1300 mm diameter reach, P30, 0° rotation, 4 axis, 500 mm Zaxis, IP65 Base, IP67 Tooling, iCS-ECAT |
|
|
|
6 kg | 1300 mm | Robotics Integrated Controller | 500 mm | IP65 | 46.25 ° | P31 | iX4-650H, 6 kg payload, 1300 mm diameter reach, P31, 46.25° rotation, 4 axis, 500 mm Zaxis, IP65 Base, IP67 Tooling, iCS-ECAT |
|
|
|
6 kg | 1300 mm | Robotics Integrated Controller | 500 mm | IP65 | 92.5 ° | P32 | iX4-650H, 6 kg payload, 1300 mm diameter reach, P32, 92.5° rotation, 4 axis, 500 mm Zaxis, IP65 Base, IP67 Tooling, iCS-ECAT |
|
|
|
6 kg | 1300 mm | Robotics Integrated Controller | 500 mm | IP65 | 185 ° | P34 | iX4-650H, 6 kg payload, 1300 mm diameter reach, P34, 185° rotation, 4 axis, 500 mm Zaxis, IP65 Base, IP67 Tooling, iCS-ECAT |
|
|
|
10 kg | 1600 mm | Robotics Integrated Controller | 500 mm | IP20 | 0 ° | P30 | iX4-800H, 10 kg payload, 1600 mm diameter reach, P30, 0° rotation, 4 axis, 500 mm Zaxis, IP20 Base, IP67 Tooling, iCS-ECAT |
|
|
|
4 kg | 1600 mm | Robotics Integrated Controller | 500 mm | IP20 | 46.25 ° | P31 | iX4-800H, 4 kg payload, 1600 mm diameter reach, P31, 46.25° rotation, 4 axis, 500 mm Zaxis, IP20 Base, IP67 Tooling, iCS-ECAT |
|
|
|
4 kg | 1600 mm | Robotics Integrated Controller | 500 mm | IP20 | 92.5 ° | P32 | iX4-800H, 4 kg payload, 1600 mm diameter reach, P32, 92.5° rotation, 4 axis, 500 mm Zaxis, IP20 Base, IP67 Tooling, iCS-ECAT |
|
|
|
4 kg | 1600 mm | Robotics Integrated Controller | 500 mm | IP20 | 185 ° | P34 | iX4-800H, 4 kg payload, 1600 mm diameter reach, P34, 185° rotation, 4 axis, 500 mm Zaxis, IP20 Base, IP67 Tooling, iCS-ECAT |
|
|
|
7 kg | 1600 mm | Robotics Integrated Controller | 500 mm | IP67 | 0 ° | P30 | iX4-800HS, 7 kg payload, 1600 mm diameter reach, P30, 0° rotation, 4 axis, 500 mm Zaxis, IP67 Base, IP67 Tooling, USDA, iCS-ECAT |
|
|
|
1 kg | 1600 mm | Robotics Integrated Controller | 500 mm | IP67 | 46.25 ° | P31 | iX4-800HS, 1 kg payload, 1600 mm diameter reach, P31, 46.25° rotation, 4 axis, 500 mm Zaxis, IP67 Base, IP67 Tooling, USDA, iCS-ECAT |
|
|
|
1 kg | 1600 mm | Robotics Integrated Controller | 500 mm | IP67 | 92.5 ° | P32 | iX4-800HS, 1 kg payload, 1600 mm diameter reach, P32, 92.5° rotation, 4 axis, 500 mm Zaxis, IP67 Base, IP67 Tooling, USDA, iCS-ECAT |
|
|
|
1 kg | 1600 mm | Robotics Integrated Controller | 500 mm | IP67 | 185 ° | P34 | iX4-800HS, 1 kg payload, 1600 mm diameter reach, P34, 185° rotation, 4 axis, 500 mm Zaxis, IP67 Base, IP67 Tooling, USDA, iCS-ECAT |
|
|
|
10 kg | 1600 mm | Robotics Integrated Controller | 500 mm | IP65 | 0 ° | P30 | iX4-800H, 10 kg payload, 1600 mm diameter reach, P30, 0° rotation, 4 axis, 500 mm Zaxis, IP65 Base, IP67 Tooling, iCS-ECAT |
|
Aveţi nevoie de asistenţă?
Suntem aici pentru a vă ajuta! Contactaţi-ne, iar specialiştii noştri vă vor ajuta să găsiţi cea mai bună soluţie pentru afacerea dvs.
Contactați-mă iX4
Vă mulțumim pentru solicitarea trimisă. Vom reveni cu un răspuns cât mai curând posibil.
Întâmpinăm dificultăţi tehnice. . Formularul dumneavoastră nu a fost preluat cu succes. Vă rugăm să acceptaţi scuzele noastre şi să încercaţi încă odată mai târziu. Detalii: [details]
Ofertă pentru iX4
Prin completarea acestui formular puteţi face o cerere de ofertă. Vã rugãm completaţi toate câmpurile marcate cu *. Datele dumneavoastrã personale vor fi tratate cu confidențialitate.
Vă mulțumim pentru cererea de ofertă trimisă. Vă vom oferi informațiile cerute în cel mai scurt timp posibil.
Întâmpinăm dificultăţi tehnice. . Formularul dumneavoastră nu a fost preluat cu succes. Vă rugăm să acceptaţi scuzele noastre şi să încercaţi încă odată mai târziu. Detalii: [details]
Accesorii
Modele
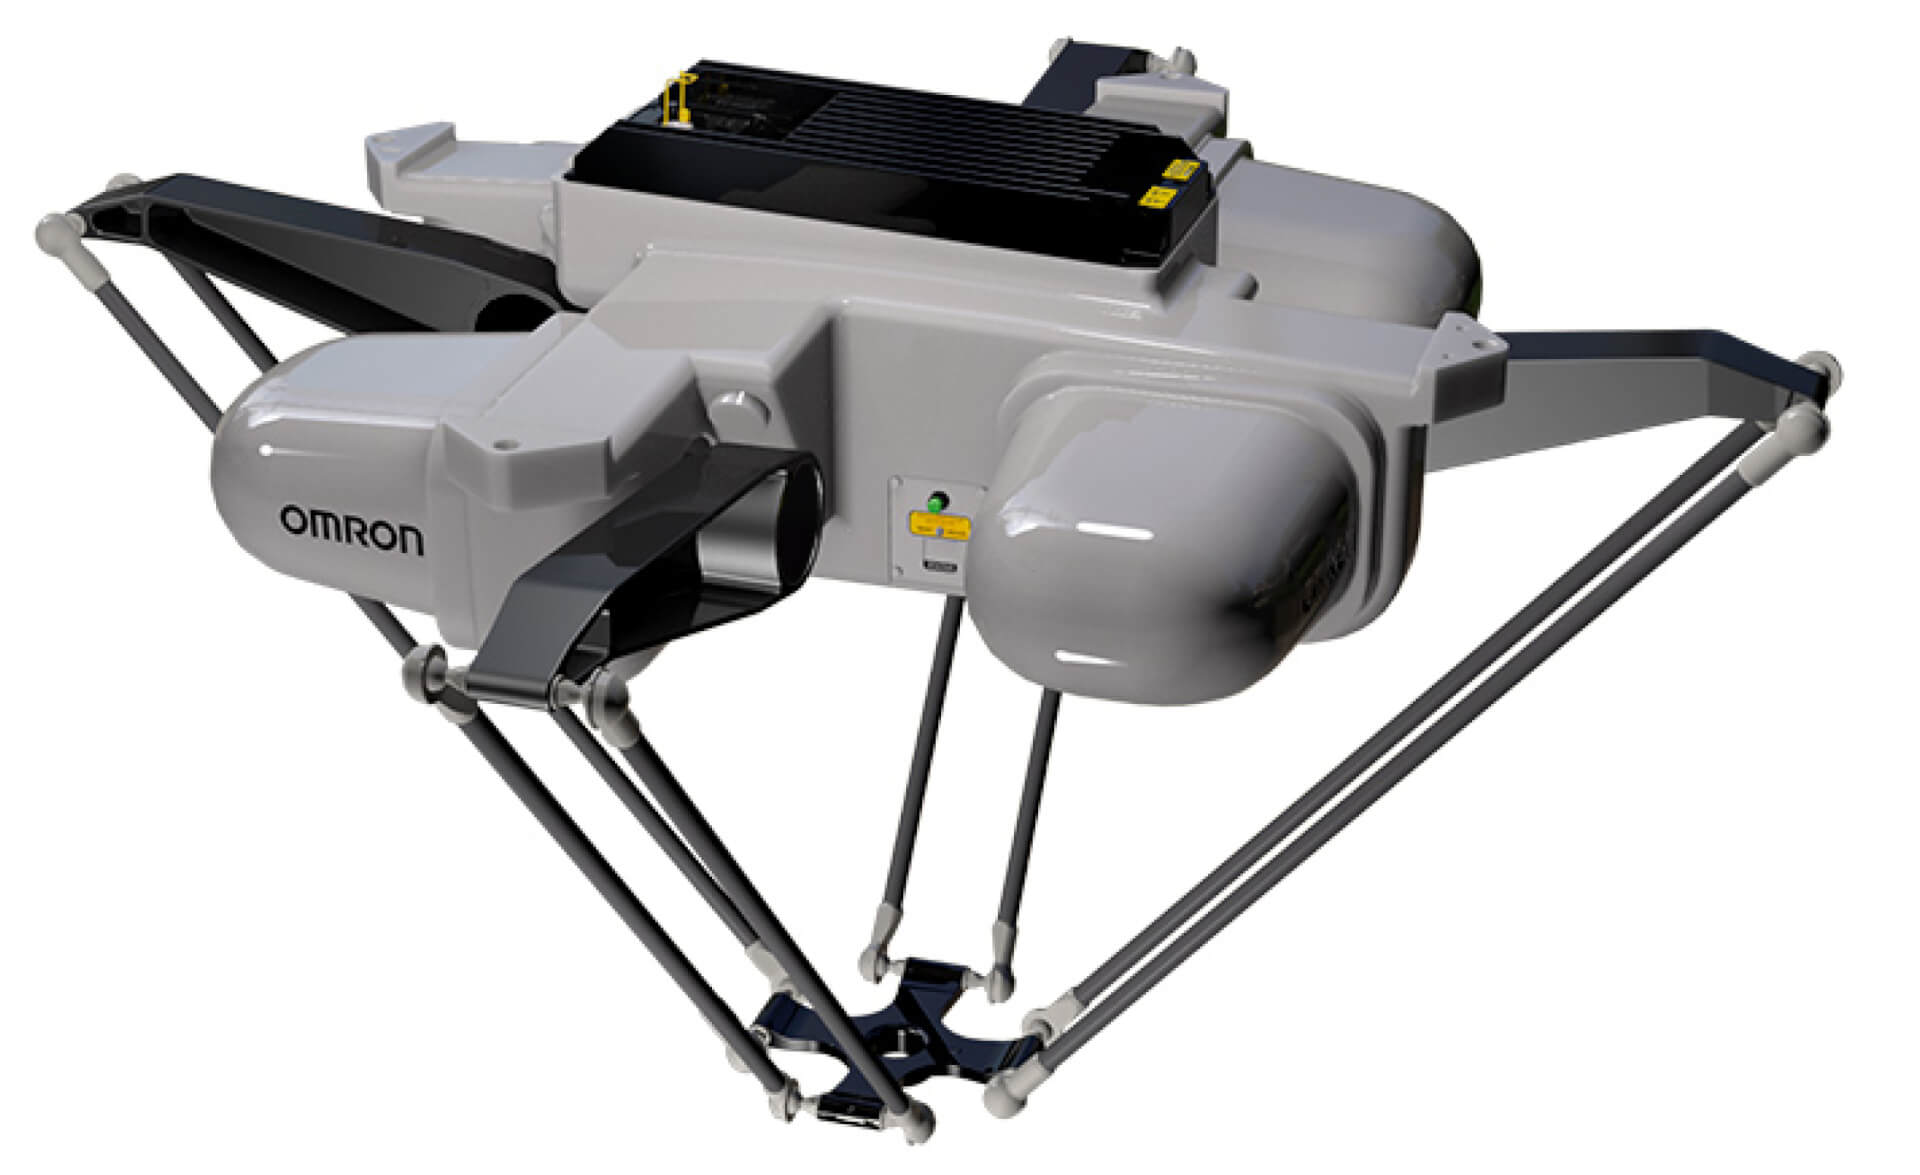
iX4-650
- Dimensiune: rază de 650 mm
- Sarcină utilă max.: de la 3 la 15 kg, în funcţie de model
- Număr de axe: 4 axe
- Volum de lucru pe cursa X/Y: 1300 mm
- Volum de lucru pe cursa Z: 500 mm
- Volum de lucru pe axa Teta (unghi de rotire): diferă în funcţie de model
- Montare: inversată
- Standard, IP65 şi model sanitar
- Clasă IP: Standard IP20 şi IP65//Platformă, braţe IP67şi HS
- Repetabilitate (mm): +/-0,10mm
- Cerinţe privind alimentarea: 24 V c.c.: 11A, 200 - 240 V c.a.: 10 A, monofazat
iX4-800
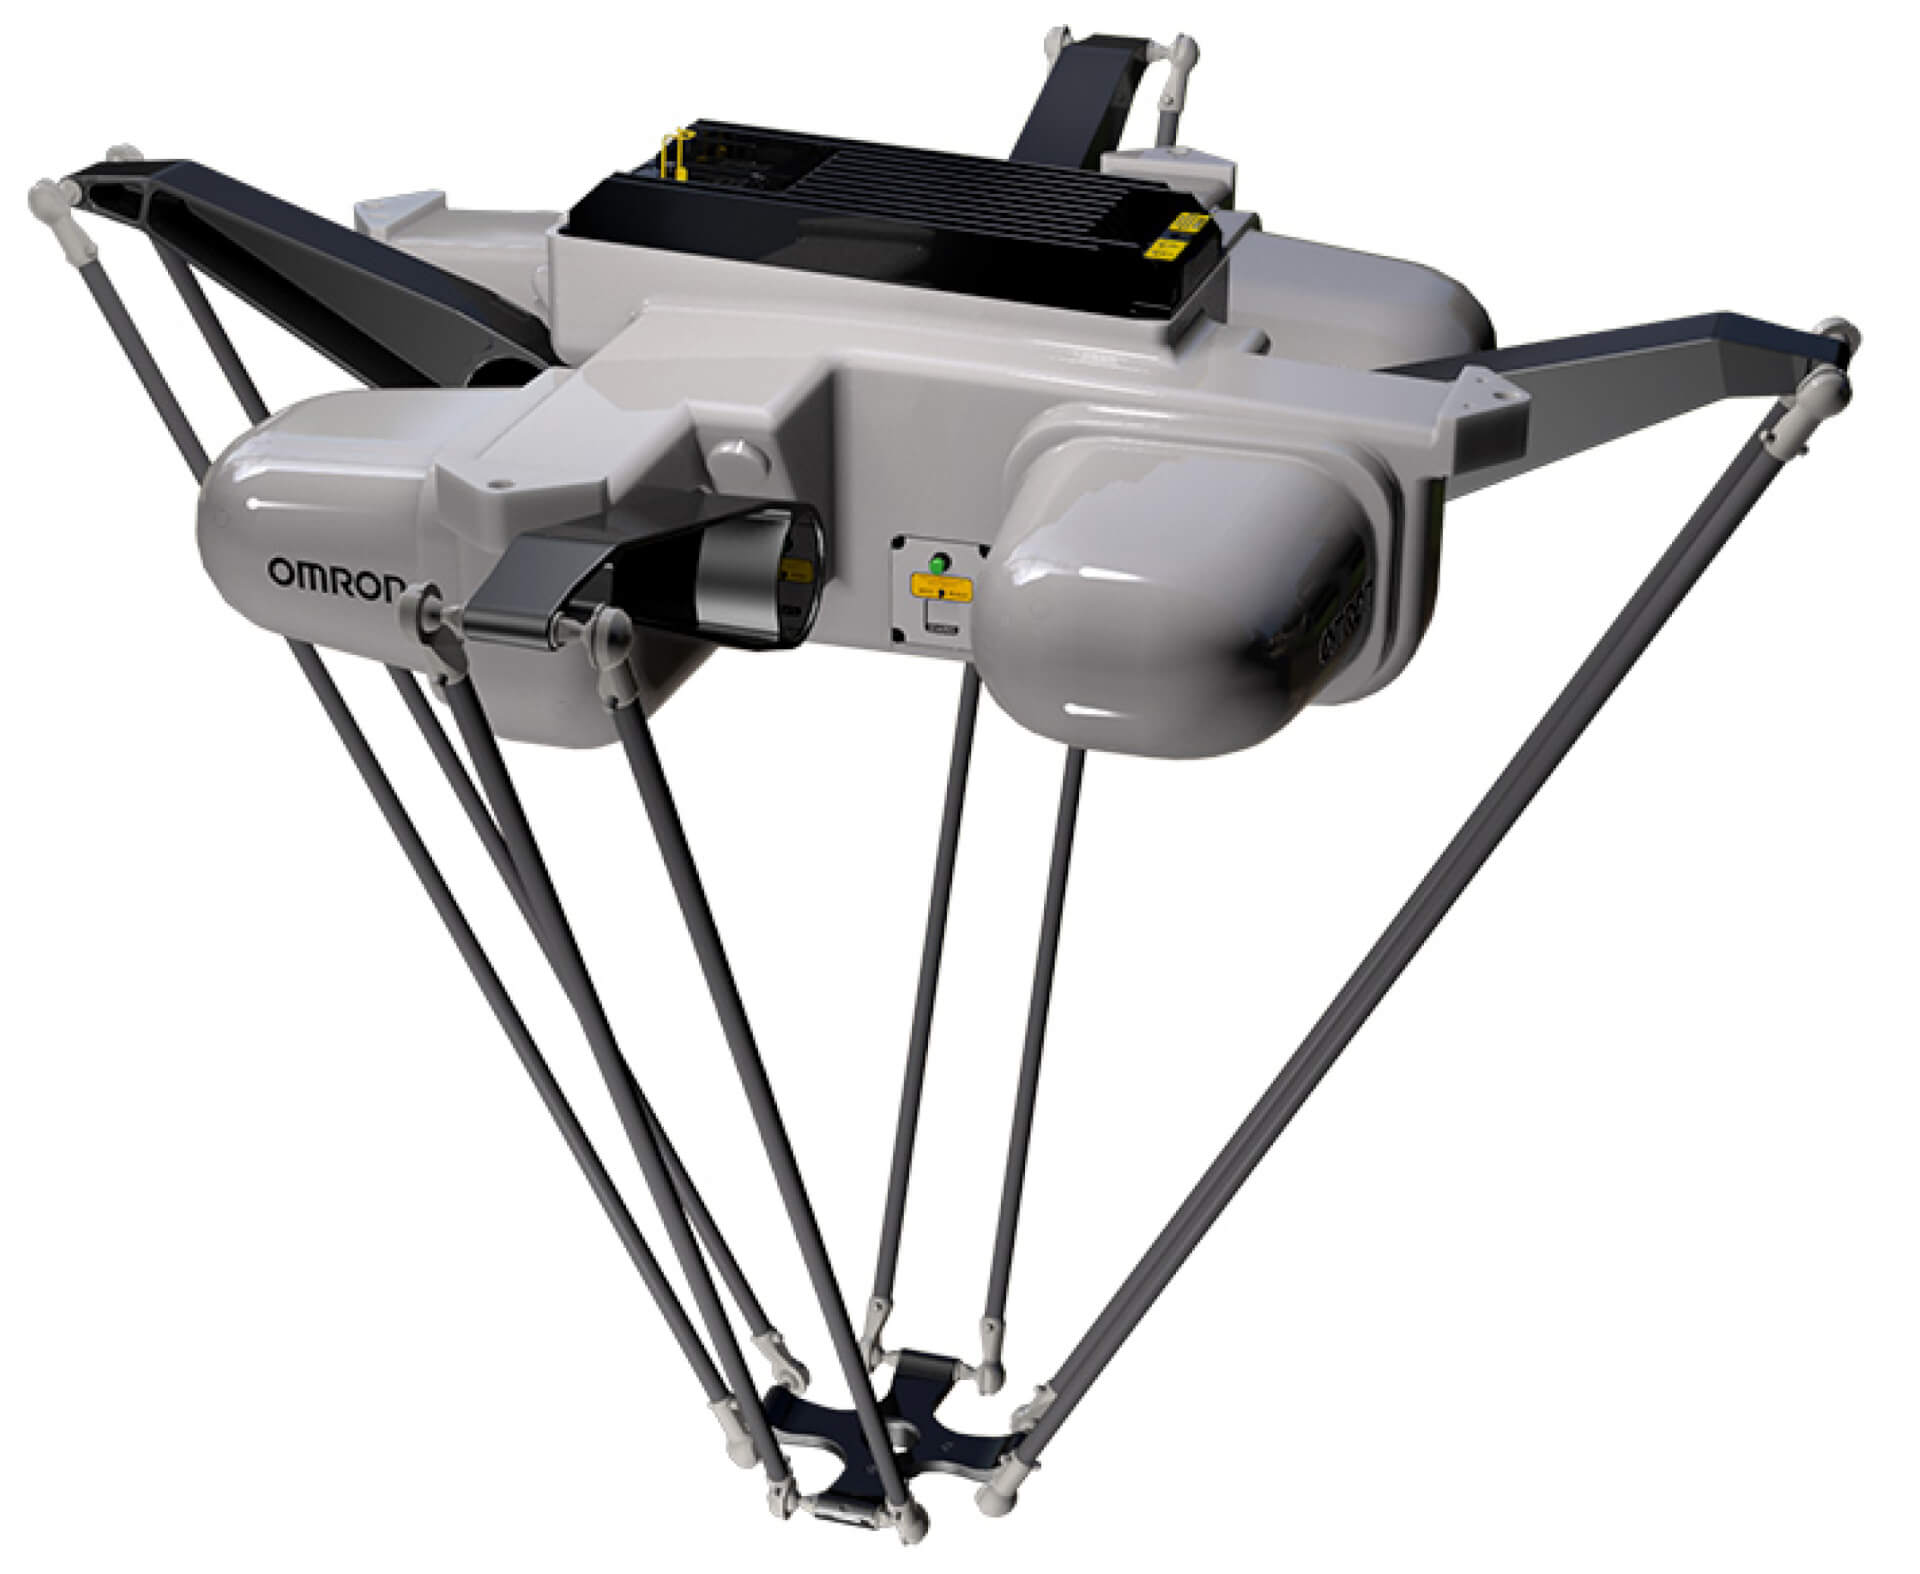
- Dimensiune: rază de 800mm
- Sarcină utilă max.: de la 1 la 10 kg, în funcţie de model
- Număr de axe: 4 axe
- Volum de lucru pe cursa X/Y: 1600 mm
- Volum de lucru pe cursa Z: 500 mm
- Volum de lucru pe axa Teta (unghi de rotire): diferă în funcţie de model
- Montare: inversată
- Standard, IP65 şi model sanitar
- Clasă IP: Standard IP20 şi IP65//Platformă, braţe IP67şi HS
- Repetabilitate (mm): +/-0,10mm
- Cerinţe privind alimentarea: 24 V c.c.: 11A, 200 - 240 V c.a.: 10 A, monofazat
Unităţi de comandă
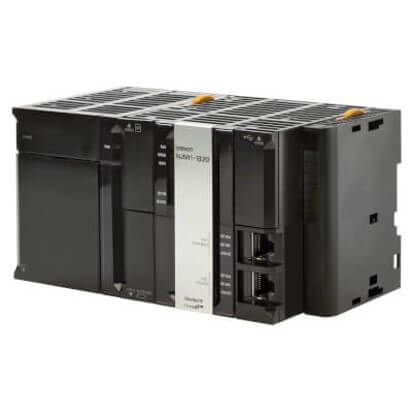
Controlul roboţilor
- Integrare totală (Control): Control automatizare unificat + robotică
- Integrarea proceselor (Timp mai redus pentru punerea pe piaţă): Aplicaţiile pot fi dezvoltate din etapa de design până la exploatare, operare şi îmbunătăţire continuă
- Integrarea lanţului de aprovizionare (Flexibilitate): Utilizatorii pot reprograma cu uşurinţă (PLC şi roboţi), modifica sau scala producţia, asigurând flexibilitatea necesară pentru adaptarea la cerinţe fluctuante
- Procesor Intel Atom, 20 MB capacitate pentru programele utilizatorului, card SD 2 GB
- Rulează un sistem de operare în timp real şi eV+3
- Comunicaţie EtherCAT şi Ethernet/IP
- Ciclu de control: 0,5, 1, 2, 4 ms (min. 2 ms cu roboţii ORT)
- Funcţionalitate SQL DB
- Poate controla unităţile NJ Robotics (roboți Delta Codian şi Yamaha, cinematică personalizată)
- Compatibil cu accesoriile NJ existente (surse de alimentare, CJ-IO, cabluri)
- Toate caracteristicile non-robot sunt în concordanţă cu modelele NJ existente
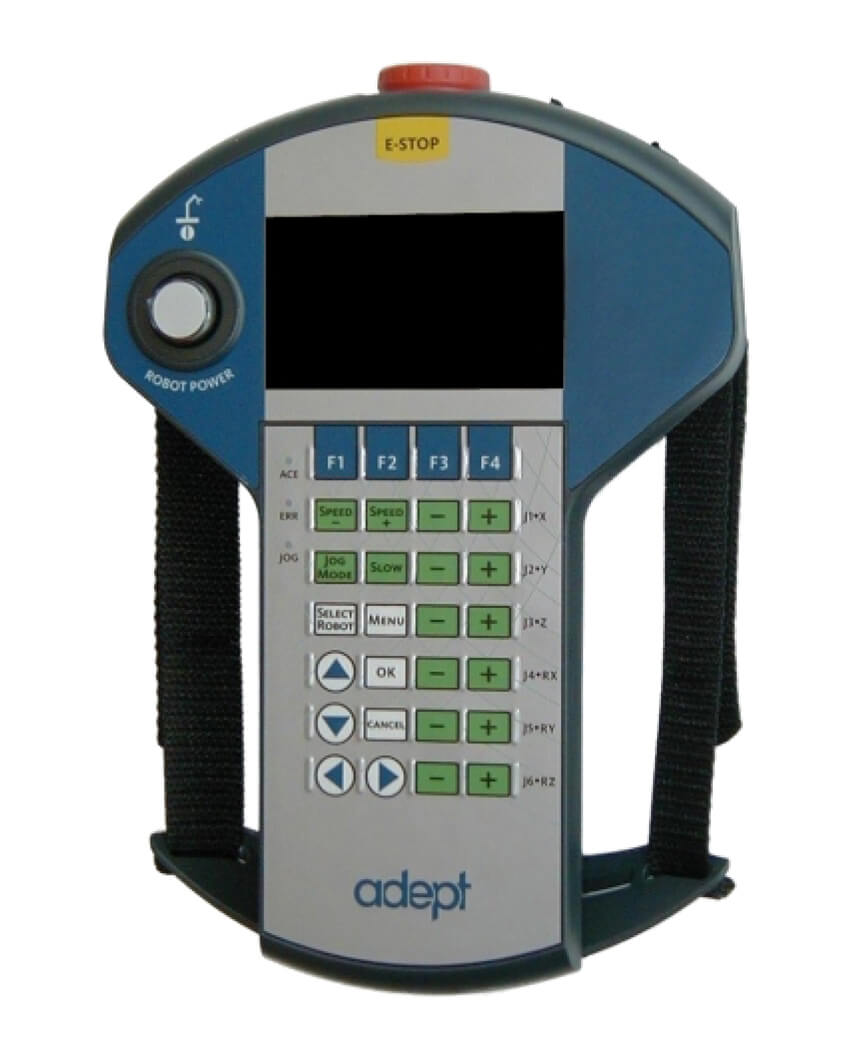
- Activarea/dezactivarea alimentării
- Deplasare treptată a robotului în diferite moduri (coordonate ale articulaţiei, globale, ale uneltei, ale cadrului)
- Buton de oprire de urgenţă şi comutator de activare cu 3 poziţii
- Interfaţă cu utilizatorul color şi de înaltă rezoluţie
- Învăţarea poziţiilor
- Afişarea poziţiei robotului, a intrărilor/ieşirilor digitale şi a stării sistemului
- Afişarea adresei IP a controlerului
- Produsul include
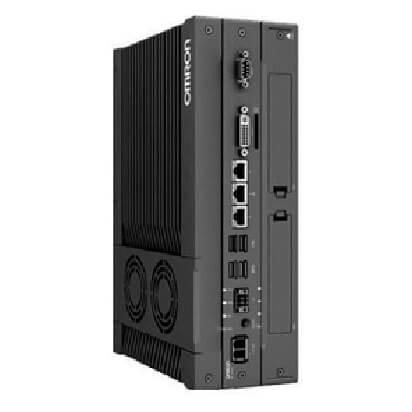
Ghidare cu cameră video şi inspecţie
- Procesor video încorporat cu unitate SSD de 128 GB, optimizat pentru procesarea de imagini de înaltă rezoluţie şi cu rată de cadre ridicată, cu ACE 4.X
- Design termic simplificat unic, pentru maximizarea timpului de funcţionare
- Porturi GigE PoE şi USB 3.0 pentru o conectivitate crescută şi transmisie rapidă de date
- Acceptă până la 8 camere video simultan
- Compatibil cu seria Omron UPS S8BA
- Design compact pentru reducerea la minimum a spaţiului panoului, ceea ce permite 2 orientări de montaj
Videoclipuri
Produse conexe
-
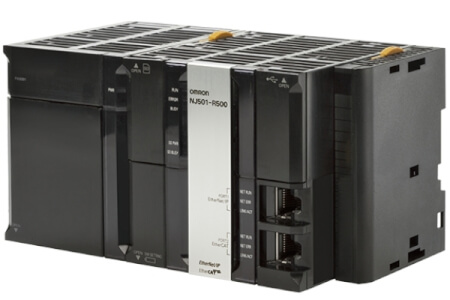
Pentru aplicaţii care necesită procesare de mare viteză pentru controlul utilajelor, securitate, fiabilitate şi uşurinţă în întreţinere.
-
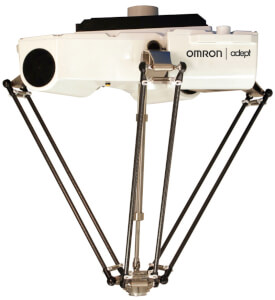
Robot paralel ideal pentru utilizarea în industria alimentară şi a băuturilor, farmaceutică şi de îngrijire a sănătăţii
-
Robot articulat pentru prelucrare, asamblare şi manipularea materialelor
-
Robot SCARA pentru prelucrare şi asamblare de precizie şi pentru manipularea precisă a materialelor
-
Obţineţi o productivitate mai ridicată, cu o sarcină utilă mai mare şi o durată a ciclului mai redusă
-
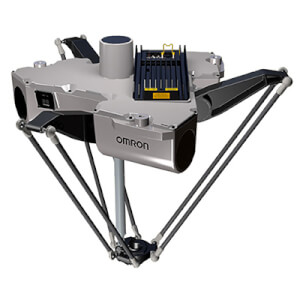
Robot paralel ideal pentru utilizarea în industria alimentară şi a băuturilor, farmaceutică şi de îngrijire a sănătăţii
Documentare

Vă rugăm să vă conectaţi sau înregistrare la conţinutul de pe această pagină.

Vă rugăm să vă conectaţi sau înregistrare la conţinutul de pe această pagină.
Vă rugăm să vă conectaţi sau înregistrare la conţinutul de pe această pagină.
Vă rugăm să vă conectaţi sau înregistrare la conţinutul de pe această pagină.

Vă rugăm să vă conectaţi sau înregistrare la conţinutul de pe această pagină.
Vă rugăm să vă conectaţi sau înregistrare la conţinutul de pe această pagină.

Vă rugăm să vă conectaţi sau înregistrare la conţinutul de pe această pagină.
Vă rugăm să vă conectaţi sau înregistrare la conţinutul de pe această pagină.
Vă rugăm să vă conectaţi sau înregistrare la conţinutul de pe această pagină.
Vă rugăm să vă conectaţi sau înregistrare la conţinutul de pe această pagină.
Vă rugăm să vă conectaţi sau înregistrare la conţinutul de pe această pagină.
Vă rugăm să vă conectaţi sau înregistrare la conţinutul de pe această pagină.
Vă rugăm să vă conectaţi sau înregistrare la conţinutul de pe această pagină.
Vă rugăm să vă conectaţi sau înregistrare la conţinutul de pe această pagină.